 EN

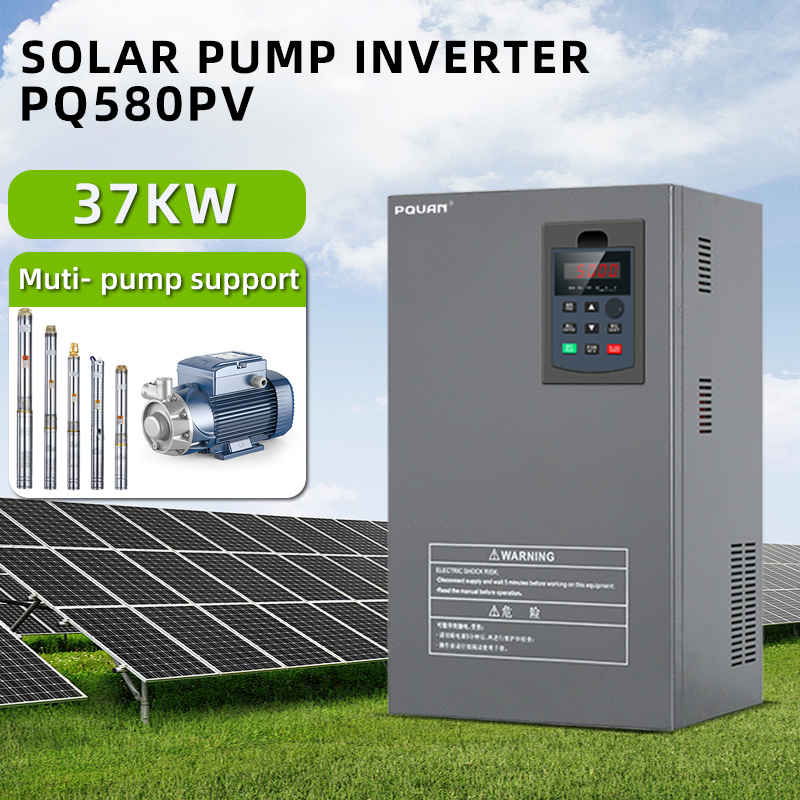
শিল্প কার্যক্রমের জন্য সঠিক মোটর নিয়ন্ত্রণ প্রযুক্তি নির্বাচন করা একটি গুরুত্বপূর্ণ সিদ্ধান্ত। একটি পরিবর্তনশীল ফ্রিকোয়েন্সি ড্রাইভ এবং একটি সফট স্টার্টার উভয়েই মোটর স্টার্টআপের সময় যান্ত্রিক চাপ কমায়, কিন্তু তাদের কাজ করার মূলনীতি মৌলিকভাবে ভিন্ন এবং তারা আলাদা আলাদা কার্যক্রমের প্রয়োজনীয়তা পূরণ করে। ভেরিয়েবল ফ্রিক uency ড্রাইভ এবং সফট স্টার্টারের মধ্যে পার্থক্যগুলি বোঝা আপনার অ্যাপ্লিকেশনের শক্তি দক্ষতা, খরচ এবং কার্যকারিতা লক্ষ্যগুলির সাথে সামঞ্জস্যপূর্ণ প্রযুক্তি নির্বাচন করতে সহায়তা করে।
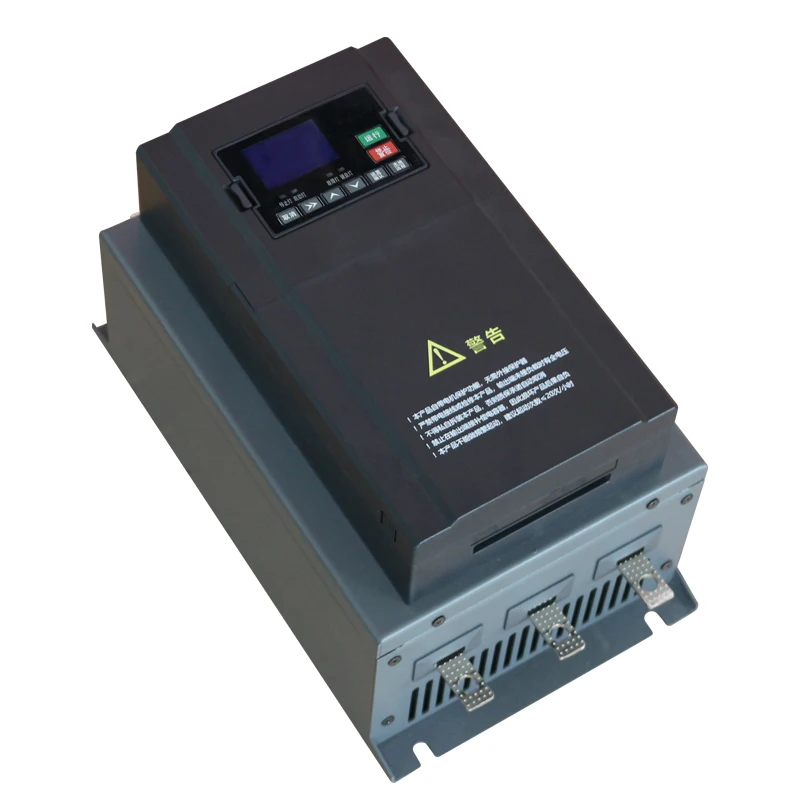
উভয় প্রযুক্তিই মোটরগুলি স্থির অবস্থা থেকে চালু হওয়ার সময় যে আকস্মিক বর্তমানের সমস্যা দেখা দেয়, তার সমাধান করে, কিন্তু এদের ক্ষমতার পরিসর উল্লেখযোগ্যভাবে ভিন্ন। একটি পরিবর্তনশীল ফ্রিক uency ড্রাইভ (ভিএফডি) মোটরের গতি নিয়ন্ত্রণের জন্য চালানোর সময় ধারাবাহিকভাবে ভোল্টেজ ও ফ্রিকুয়েন্সি উভয়ই সামঞ্জস্য করে, অন্যদিকে একটি সফট স্টার্টার শুধুমাত্র ভোল্টেজ ধীরে ধীরে বাড়িয়ে স্টার্টআপ পর্যায়টি নিয়ন্ত্রণ করে। এই মৌলিক পার্থক্যটি প্রাথমিক বিনিয়োগ ও ইনস্টলেশনের জটিলতা থেকে শুরু করে দীর্ঘমেয়াদী শক্তি সঞ্চয় ও রক্ষণাবেক্ষণের প্রয়োজনীয়তা পর্যন্ত সবকিছুকে প্রভাবিত করে। আপনার অপারেশনে গতি নিয়ন্ত্রণের সুবিধা আছে কিনা অথবা শুধুমাত্র মসৃণ স্টার্টের প্রয়োজন হয়—এটি জানা থাকলে কোন সমাধানটি সর্বোত্তম রিটার্ন অন ইনভেস্টমেন্ট (ROI) প্রদান করবে, তা নির্ধারণ করা সম্ভব হয়।
কিভাবে পরিবর্তনশীল ফ্রিকোয়েন্সি ড্রাইভ কাজ করে
ফ্রিকুয়েন্সি মডুলেশনের মাধ্যমে গতি নিয়ন্ত্রণ
পরিবর্তনশীল ফ্রিক uency ড্রাইভ আসা এসি পাওয়ারকে ডিসি-তে রূপান্তর করে, তারপর পরিবর্তনযোগ্য ভোল্টেজ ও ফ্রিকুয়েন্সি স্তরে তা পুনর্গঠন করে। এই ধারাবাহিক মডুলেশন অপারেটরদের মোটরের গতি সম্পূর্ণ আরপিএম থেকে প্রায় শূন্য পর্যন্ত কমাতে দেয়, যার ফলে টর্ক বা দক্ষতার যান্ত্রিক ক্ষতি হয় না। সফট স্টার্টারের বিপরীতে, যা শুধুমাত্র প্রাথমিক ত্বরণ পর্যায়ে কাজ করে, একটি পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভ মোটরের সম্পূর্ণ চালানোর সময় ধরে সক্রিয় থাকে এবং লোডের চাহিদা অনুযায়ী আউটপুট ধারাবাহিকভাবে সামঞ্জস্য করে। পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভের মোটর গতি সমানুপাতিকভাবে কমানোর ক্ষমতা শক্তি খরচ হ্রাস করে, যা এমন অ্যাপ্লিকেশনের জন্য আদর্শ যেখানে লোডের প্রয়োজনীয়তা কাজের দিন জুড়ে পরিবর্তিত হয়।
শক্তির দক্ষতা এবং খরচ কমানো
ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভের প্রাথমিক অর্থনৈতিক সুবিধা হলো এটি মোটরের গতি আসল লোডের প্রয়োজনীয়তার সঙ্গে মিলিয়ে নিতে পারে। যখন ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভ মোটরের গতি ২০ শতাংশ কমায়, তখন শক্তি ব্যবহার সাধারণত প্রায় ৫০ শতাংশ কমে যায়, কারণ মোটরের শক্তি গতি হ্রাসের ঘনকে অনুসরণ করে। পাম্প, ফ্যান ও কম্প্রেসারগুলি—যেগুলি পরিবর্তনশীল লোডের অবস্থায় চালিত হয়—শুধুমাত্র শক্তি সাশ্রয়ের মাধ্যমে দুই থেকে চার বছরের মধ্যে বিনিয়োগের পুনরুদ্ধার করতে পারে। ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভের অবিচ্ছিন্ন নিয়ন্ত্রণের ফলে অতি-বৃহৎ মোটরগুলি, যা একসময় অপচয়কৃত শক্তির একটি সাধারণ উৎস ছিল, এখন দক্ষতা হ্রাস ছাড়াই আংশিক ক্ষমতায় চালিত হতে পারে।
সফট স্টার্টার কীভাবে কাজ করে
স্টার্টআপের সময় ধীরে ধীরে ভোল্টেজ বৃদ্ধি
একটি সফট স্টার্টার মোটরের স্টার্টআপ পরিচালনা করে একটি নির্দিষ্ট সময় অন্তরাল—সাধারণত এক থেকে দশ সেকেন্ড—ধীরে ধীরে মোটরে সরবরাহ করা ভোল্টেজ বৃদ্ধি করে। পূর্ণ ভোল্টেজ একবারে প্রয়োগ করার পরিবর্তে, যা চলমান কারেন্টের আট গুণ পর্যন্ত ইনরাশ কারেন্ট শীর্ষবিন্দু সৃষ্টি করে, একটি সফট স্টার্টার ভোল্টেজকে প্রায় শূন্য থেকে পূর্ণ কার্যকরী স্তর পর্যন্ত ধীরে ধীরে বাড়ায়। এই মৃদু ত্বরণ কাপলিং, গিয়ারবক্স এবং বেয়ারিং-এর উপর যান্ত্রিক আঘাত ব্যাপকভাবে কমায়, আবার বিতরণ ব্যবস্থা ও ইউটিলিটি অবকাঠামোর উপর বৈদ্যুতিক চাপও কমায়। ভেরিয়েবল ফ্রিক uency ড্রাইভের বিপরীতে, একটি সফট স্টার্টার আগত এসি সংকেতের ফ্রিকুয়েন্সিকে পরিবর্তন করে না; সুতরাং স্টার্টআপ সম্পন্ন হয়ে পূর্ণ ভোল্টেজ অর্জন করলে, মোটর লাইন ফ্রিকুয়েন্সি ও মোটর পোল সংখ্যা অনুযায়ী তার প্রাকৃতিক সিঙ্ক্রোনাস গতিতে কাজ করে।
কম খরচ এবং সহজ ইনস্টলেশন
একটি সফট স্টার্টারের সরল ডিজাইন ভ্যারিয়েবল ফ্রিক uয়েন্সি ড্রাইভের তুলনায় উল্লেখযোগ্যভাবে কম মূলধন ব্যয়ের দিকে নিয়ে যায়। জটিল পাওয়ার কনভার্শন সার্কিটরির অনুপস্থিতি এবং সহজতর কন্ট্রোল লজিক উভয়ই সরঞ্জামের খরচ এবং ইনস্টলেশনের জটিলতা কমায়। সাধারণত, সমতুল্য ভ্যারিয়েবল ফ্রিকুয়েন্সি ড্রাইভ সিস্টেমের তুলনায় সফট স্টার্টারগুলি ৩০ থেকে ৫০ শতাংশ কম খরচ করে, যা সেইসব অ্যাপ্লিকেশনের জন্য আকর্ষক যেখানে গতি নিয়ন্ত্রণ প্রয়োজন হয় না এবং স্টার্টআপের মসৃণতা প্রধান লক্ষ্য। ইনস্টলেশনের জন্য বিদ্যমান বৈদ্যুতিক অবকাঠামোতে ন্যূনতম পরিবর্তন প্রয়োজন, এবং স্ট্যান্ডার্ড মোটর কন্ট্রোল প্রশিক্ষণ প্রাপ্ত টেকনিশিয়ানরা বিশেষায়িত ফ্রিকুয়েন্সি কনভার্শন বিশেষজ্ঞতা ছাড়াই সফট স্টার্টার সিস্টেমগুলি চালু করতে এবং সমস্যা নির্ণয় করতে পারেন।
সিদ্ধান্ত গঠনের কাঠামো আবেদন নির্বাচন
গতি নিয়ন্ত্রণের প্রয়োজনীয়তা প্রাথমিক পছন্দ নির্ধারণ করে
প্রথম সিদ্ধান্তের মাপকাঠি হলো আপনার অ্যাপ্লিকেশনে চলমান গতি পরিবর্তনের প্রয়োজন আছে কিনা অথবা শুধুমাত্র মসৃণ স্টার্টের প্রয়োজন আছে কিনা। যদি আপনার প্রক্রিয়ায় পরিবর্তনশীল মোটর গতির প্রয়োজন হয়—যেমন পাম্পের ফ্লো রেট সামঞ্জস্য, ফ্যানের গতি নিয়ন্ত্রণ অথবা কনভেয়ারের গতি নিয়ন্ত্রণ—তবে ভেরিয়েবল ফ্রিক uয়েন্সি ড্রাইভ (VFD) একমাত্র ব্যবহারযোগ্য বিকল্প। অন্যদিকে, সফট স্টার্টার মোটরকে সম্পূর্ণ গতিতে নিয়ে যায় এবং পরে স্থির অবস্থায় চালিত রাখে। যেসব অ্যাপ্লিকেশনে স্থির সম্পূর্ণ গতিতে চালানো হয় এবং গতি সামঞ্জস্যের কোনো প্রয়োজন নেই, সেখানে সফট স্টার্টার স্টার্টআপের সুবিধা প্রদান করে ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভের অতিরিক্ত খরচ এড়িয়ে। অনেক শিল্প প্রক্রিয়া ভুলবশত ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভ প্রযুক্তিতে বিনিয়োগ করে যখন তাদের প্রক্রিয়ায় শুধুমাত্র স্টার্টআপ সুরক্ষা প্রয়োজন, যার ফলে অপ্রয়োজনীয় মূলধন ব্যয় এবং জটিলতা সৃষ্টি হয়।
সম্পূর্ণ সরঞ্জাম জীবনকাল জুড়ে মোট মালিকানা খরচ
যদিও একটি পরিবর্তনশীল ফ্রিক uয়েন্সি ড্রাইভ আরম্ভিক বিনিয়োগের জন্য উচ্চতর খরচ আহ্বান করে, তবুও এর শক্তি সঞ্চয় সাধারণত সরঞ্জামটির কার্যকরী আয়ু জুড়ে সেই খরচকে যথেষ্ট কারণ দেয়। একটি অবিরাম কাজের কেন্দ্রাপসারী পাম্প অ্যাপ্লিকেশনে ৫০ কিলোওয়াট শক্তি ব্যবহার করে এমন একটি পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভ ইনস্টলেশন শক্তি খরচ হ্রাসের মাধ্যমে বছরে ১০,০০০ থেকে ১৫,০০০ ডলার সঞ্চয় করতে পারে। তবে, যদি আপনার মোটর শুধুমাত্র অংশকালীনভাবে চালিত হয়, তুলনামূলকভাবে স্থির লোডে কাজ করে, অথবা অ্যাপ্লিকেশনের জন্য ইতিমধ্যে উপযুক্ত আকারে নির্বাচিত হয়ে থাকে, তবে পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভের শক্তি সঞ্চয় তার উচ্চতর আরম্ভিক খরচকে অতিক্রম করতে পারে না। একটি সফট স্টার্টার কম মূলধন ব্যয়ের ওপর গুরুত্ব দেওয়া অ্যাপ্লিকেশনগুলিতে এবং যেখানে শক্তি খরচ ইতিমধ্যে অপ্টিমাইজ করা হয়েছে, সেখানে উৎকৃষ্ট কার্যকারিতা প্রদর্শন করে। আপনার অপারেশনের বিশেষ কাজের চক্র, লোড প্রোফাইল এবং বিদ্যুৎ হার বিবেচনা করে নির্দিষ্ট পে-ব্যাক সময় গণনা করা হলে বোঝা যায় যে পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভ না সফট স্টার্টার—কোনটি আরও ভালো আর্থিক কার্যকারিতা প্রদান করে।
ব্যবহারের বাস্তব সিনারিও
পরিবর্তনশীল লোড পরিবেশে পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভের সুবিধা
পরিবর্তনশীল লোড প্রোফাইলযুক্ত অ্যাপ্লিকেশনগুলিতে পরিবর্তনশীল ফ্রিক uency ড্রাইভের (ভিএফডি) শক্তি প্রকট হয়। অ্যারেশন ব্লোয়ারে ভিএফডি প্রযুক্তি ব্যবহার করে বর্জ্যজল চিকিৎসা কেন্দ্রগুলি অক্সিজেনের চাহিদা অনুযায়ী গতি সামঞ্জস্য করে, যা থ্রটল ভাল্ভ ব্যবহার করে ধ্রুব গতিতে চালানোর তুলনায় শক্তি খরচ ৩০ থেকে ৪০ শতাংশ কমায়। বৃহৎ সুবিধাগুলিতে এইচভিএসি সিস্টেমগুলি ভিএফডি নিয়ন্ত্রণ ব্যবহার করে প্রকৃত তাপীয় লোডের সাথে ঠান্ডা বা গরম করার আউটপুট মিলিয়ে নেয়, বদলে ফ্যানগুলিকে ধ্রুব সর্বোচ্চ ক্ষমতায় চালানো হয় না। যেসব শিল্প প্রক্রিয়া সিস্টেমে নির্ভুল গতি নিয়ন্ত্রণের প্রয়োজন—যেমন কনভেয়ার বেল্টের গতি সামঞ্জস্য করা বা উপকরণ পরিচালনার হার নিয়ন্ত্রণ করা—সেগুলি সম্পূর্ণরূপে ভিএফডি ক্ষমতার উপর নির্ভরশীল। এই পরিস্থিতিগুলিতে, ভিএফডি-এর চলমান গতি সামঞ্জস্য করার ক্ষমতা কার্যকরী সুবিধা এবং উল্লেখযোগ্য শক্তি খরচ হ্রাস উভয়ই প্রদান করে, যা শেষ পর্যন্ত উচ্চতর প্রাথমিক বিনিয়োগকে পূরণ করে।
স্থির-গতি অ্যাপ্লিকেশনে সফট স্টার্টারের সুবিধাসমূহ
একটি সফট স্টার্টার সেইসব ক্ষেত্রে সর্বোত্তম সমাধান প্রদান করে যেখানে ধ্রুব গতিতে কাজ করা আবশ্যিক এবং একমাত্র চিন্তার বিষয় হলো স্টার্টআপের মান। নিরবচ্ছিন্নভাবে স্থির গতিতে চলমান কনভেয়ার সিস্টেমগুলি সফট স্টার্টারের মসৃণ স্টার্টআপ থেকে উপকৃত হয়, যেখানে কখনও গতি পরিবর্তনের প্রয়োজন হয় না। আনলোড-স্টার্ট অপারেশনের জন্য ডিজাইন করা কম্প্রেসরগুলি—যেখানে মোটর আনলোডেড অবস্থায় ত্বরান্বিত হয় এবং পরে কম্প্রেশন মেকানিজমে যুক্ত হয়—সফট স্টার্টারের স্টার্টআপ স্মুথিং দিয়ে সম্পূর্ণ ভাবে কার্যকরী হয়, যা ভেরিয়েবল ফ্রিক uency ড্রাইভের খরচের শুধুমাত্র একটি অংশ। সেচ বা জল সরবরাহের মতো অ্যাপ্লিকেশনে পাম্প সিস্টেমগুলি, যেখানে নিরবচ্ছিন্ন পূর্ণ-গতিতে কাজ করা মানদণ্ড এবং লোড খুব কমই উল্লেখযোগ্যভাবে পরিবর্তিত হয়, সাধারণত শুধুমাত্র সরঞ্জাম সুরক্ষা এবং বৈদ্যুতিক সিস্টেমের চাপ হ্রাসের ভিত্তিতে সফট স্টার্টার ইনস্টল করার যৌক্তিকতা প্রদর্শন করে। অ্যাসেম্বলি লাইন ড্রাইভ, কনভেয়ার বেল্ট এবং অন্যান্য ধ্রুব-কাজের সরঞ্জামের জন্য একাধিক স্থির-গতির মোটর বিশিষ্ট উৎপাদন সুবিধাগুলিতে স্টার্টআপ সুরক্ষা মানকীকরণ এবং খরচ নিয়ন্ত্রণ বজায় রাখার জন্য সাধারণত সফট স্টার্টারগুলি সর্বত্র ব্যবহার করা হয়।
প্রযুক্তিগত বিবেচনা এবং রক্ষণাবেক্ষণ
হারমোনিক বিকৃতি এবং বৈদ্যুতিক সিস্টেমের প্রভাব
পরিবর্তনশীল ফ্রিক uency ড্রাইভ হারমোনিক বিকৃতি সৃষ্টি করে কারণ এর আউটপুট তরঙ্গরূপ একটি বিশুদ্ধ সাইনোসয়েড নয়, বরং পালস-উইথ মডুলেশনের মাধ্যমে গঠিত একটি ধাপযুক্ত আনুমানিক তরঙ্গরূপ। এই হারমোনিক সামগ্রী সংবেদনশীল ইলেকট্রনিক সরঞ্জামের সাথে হস্তক্ষেপ করতে পারে, ট্রান্সফরমারের নিউট্রালে তাপ উৎপন্ন করতে পারে এবং অতিরিক্ত ফিল্টারিং বা ইউটিলিটি সমন্বয়ের প্রয়োজন হতে পারে। সফট স্টার্টারগুলি সাধারণ অপারেশনের সময় ন্যূনতম হারমোনিক বিকৃতি সৃষ্টি করে, কারণ স্টার্টআপ পর্যায় শেষ হওয়ার পরে এরা মৌলিক ফ্রিকুয়েন্সিকে মোটরে পাঠায়। যেসব সুবিধায় ব্যাপক প্রিসিশন ইলেকট্রনিক্স, চিকিৎসা সরঞ্জাম বা সংবেদনশীল নিয়ন্ত্রণ সিস্টেম রয়েছে, সেখানে পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভ ইনস্টলেশনের বৈদ্যুতিক পরিবেশের প্রভাব সূক্ষ্মভাবে বিশ্লেষণ করা এবং উপযুক্ত ফিল্টারিং ও শিল্ডিং ব্যবস্থার মাধ্যমে এটি কমানো আবশ্যিক। সফট স্টার্টারের ন্যূনতম হারমোনিক স্বাক্ষর এটিকে বিদ্যুৎ গুণগত মান ইতিমধ্যে সীমিত এমন সুবিধাগুলিতে বৈদ্যুতিক সিস্টেমের দৃষ্টিকোণ থেকে পরিষ্কার বিকল্প করে তোলে।
রক্ষণাবেক্ষণের প্রয়োজনীয়তা এবং সেবা জীবন
একটি পরিবর্তনশীল ফ্রিক uয়েন্সি ড্রাইভে সক্রিয় অর্ধপরিবাহী উপাদান এবং জটিল নিয়ন্ত্রণ ইলেকট্রনিক্স থাকে, যার জন্য পরিবেশগত সুরক্ষা এবং নিয়মিত রক্ষণাবেক্ষণ প্রয়োজন। ধূলিকণা শোষণ, তাপমাত্রার চরম অবস্থা এবং আর্দ্রতা পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভের কার্যকারিতা হ্রাস করতে পারে, ফলে এটি জলবায়ু-নিয়ন্ত্রিত আবদ্ধ স্থানে স্থাপন করা আবশ্যিক। নিয়মিত রক্ষণাবেক্ষণের মধ্যে শীতলকারী ফ্যান পরিষ্কার করা, ক্যাপাসিটরের স্বাস্থ্য পর্যবেক্ষণ করা এবং নিয়মিত ফার্মওয়্যার আপডেট করা অন্তর্ভুক্ত। একটি সফট স্টার্টারে অর্ধপরিবাহী উপাদান কম থাকে এবং জটিল নিয়ন্ত্রণ যুক্তি না থাকায়, সাধারণত নিয়মিত পরিদর্শনের বাইরে অতিরিক্ত রক্ষণাবেক্ষণের প্রয়োজন হয় না। সফট স্টার্টারের সরল নকশা দীর্ঘতর সেবা ব্যবধান এবং কম আজীবন রক্ষণাবেক্ষণ খরচের দিকে নিয়ে যায়। ধূলিকণা, কম্পন বা তাপমাত্রার ওঠানামা সহ কঠিন শিল্প পরিবেশে, সফট স্টার্টারের দৃঢ়তা এবং ন্যূনতম রক্ষণাবেক্ষণের প্রয়োজনীয়তা অধিক জটিল পরিবর্তনশীল ফ্রিকুয়েন্সি ড্রাইভের তুলনায় উল্লেখযোগ্য কার্যকরী সুবিধা প্রদান করে।
প্রশ্নোত্তর
আমার অ্যাপ্লিকেশনে একটি সফট স্টার্টার ভেরিয়েবল ফ্রিক uয়েন্সি ড্রাইভের পরিবর্তে ব্যবহার করা যায় কি?
আপনার অ্যাপ্লিকেশনে যদি গতি পরিবর্তনের কোনো প্রয়োজন না হয় এবং মোটরটি সবসময় সম্পূর্ণ গতিতে চালানো হয়, তবে শুধুমাত্র সেই ক্ষেত্রেই একটি সফট স্টার্টার ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভের পরিবর্তে ব্যবহার করা যায়। যদি আপনার প্রক্রিয়ায় কোনো ধরনের চলমান গতি সামঞ্জস্যের প্রয়োজন হয়—যেমন লোড ফলোয়িং থেকে নির্ভুল প্রবাহ বা গতি নিয়ন্ত্রণ—তবে সফট স্টার্টার এই ক্ষমতা প্রদান করতে পারে না এবং সেক্ষেত্রে ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভ বাধ্যতামূলক হয়ে ওঠে। সফট স্টার্টার শুধুমাত্র স্টার্টআপ পর্যায়ের জন্য উপযুক্ত, অন্যদিকে ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভ মোটরের আচরণকে সম্পূর্ণ অপারেশনাল সময়কাল জুড়ে নিয়ন্ত্রণ করে। এই দুটি প্রযুক্তির মধ্যে পছন্দ করার আগে আপনার প্রক্রিয়ার প্রয়োজনীয়তা সতর্কতার সাথে বিশ্লেষণ করুন, কারণ গতি নিয়ন্ত্রণ প্রয়োজন হওয়া সত্ত্বেও সফট স্টার্টার বেছে নেওয়া হলে প্রক্রিয়া নিয়ন্ত্রণ অপর্যাপ্ত হবে এবং সম্ভাব্য উৎপাদন হ্রাস ঘটতে পারে।
ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভ বিনিয়োগের সাধারণ রিটার্ন পিরিয়ড কত?
ভেরিয়েবল ফ্রিক uয়েন্সি ড্রাইভের পে-ব্যাক পিরিয়ড আপনার নির্দিষ্ট অ্যাপ্লিকেশনের ডিউটি সাইকেল, লোড প্রোফাইল এবং বিদ্যুৎ শুল্কের উপর ব্যাপকভাবে নির্ভর করে। এইচভিএসি সিস্টেম, ওয়াস্টওয়াটার ট্রিটমেন্ট সরঞ্জাম এবং শিল্প পাম্প সিস্টেমের মতো উল্লেখযোগ্য পরিবর্তনশীল-লোড সময়কাল সহ কন্টিনিউয়াস-ডিউটি অ্যাপ্লিকেশনগুলি সাধারণত শুধুমাত্র শক্তি সাশ্রয়ের মাধ্যমে দুই থেকে পাঁচ বছরের মধ্যে পে-ব্যাক অর্জন করে। আন্তঃকালিক-ডিউটি অ্যাপ্লিকেশন বা তুলনামূলকভাবে ধ্রুব পূর্ণ লোডে চলমান অ্যাপ্লিকেশনগুলির জন্য শুধুমাত্র শক্তি হ্রাসের মাধ্যমে ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভ বিনিয়োগ পুনরুদ্ধার করতে আট থেকে দশ বছর সময় লাগতে পারে, যদিও সরঞ্জাম সুরক্ষা এবং কার্যকারিতা সংক্রান্ত সুবিধাগুলি শুধুমাত্র শক্তি অর্থনীতির বাইরে অতিরিক্ত মূল্য প্রদান করে। আপনার অ্যাপ্লিকেশনের বার্ষিক শক্তি খরচ হ্রাস (লোড প্রোফাইল এবং নির্মাতার তথ্য থেকে অনুমান করা) আপনার স্থানীয় বিদ্যুৎ শুল্ক দিয়ে গুণ করে এবং ভেরিয়েবল ফ্রিকুয়েন্সি ড্রাইভের প্রান্তিক খরচকে বিকল্প নিয়ন্ত্রণ পদ্ধতির বিপরীতে দিয়ে ভাগ করে আপনার পে-ব্যাক পিরিয়ড গণনা করুন।
পরিবর্তনশীল ফ্রিক uency ড্রাইভ এবং সফট স্টার্টার সিস্টেমের মধ্যে বিশ্বস্ততা সংক্রান্ত পার্থক্য আছে কি?
একটি সফট স্টার্টার সাধারণত উচ্চতর বিশ্বস্ততা এবং দীর্ঘতর গড়-সময়-মধ্যে-ব্যর্থতা অন্তরাল প্রদর্শন করে, কারণ এতে কম সক্রিয় উপাদান থাকে এবং এটি শুধুমাত্র স্টার্টআপ পর্যায়ে কাজ করে। স্টার্টআপ সম্পন্ন হওয়ার পর, মোটরটি পূর্ণ ভোল্টেজে চলার সময় সফট স্টার্টারটি মূলত নিষ্ক্রিয় থাকে, যার ফলে সফট স্টার্টারের ইলেকট্রনিক্সের উপর চালানোর সময়ের চাপ দূর হয়ে যায়। একটি ভেরিয়েবল ফ্রিক uency ড্রাইভ (VFD) মোটরের পূর্ণ চালানোর সময় ধরে অবিরাম কাজ করে, যার ফলে এর পাওয়ার রূপান্তর ও নিয়ন্ত্রণ সার্কিটগুলি ধারাবাহিক বৈদ্যুতিক ও তাপীয় চাপের মুখোমুখি হয়। আধুনিক VFD প্রযুক্তি নিয়ন্ত্রিত পরিবেশে অত্যন্ত বিশ্বস্ত হয়ে উঠেছে, কিন্তু সফট স্টার্টারগুলি তাদের সরল স্থাপত্য এবং কম কাজের চক্রের কারণে সহজাত বিশ্বস্ততার সুবিধা বজায় রাখে। যেসব প্রয়োগে বন্ধের খরচ অত্যন্ত উচ্চ হয়, সেখানে সফট স্টার্টারের সহজাত সরলতা এবং দৃঢ়তা গতি নিয়ন্ত্রণের ক্ষমতা হারানোর সম্ভাবনা সত্ত্বেও এটিকে নির্বাচন করার যথেষ্ট কারণ হতে পারে।